【研究目的】
社会実装を視野に入れたユニット研究を踏まえ,ハード課題に対するケアなど一歩踏み込んだ制御技術の研究をする.コントローラ・制御性能に加え,搭載,熱,NV, EMCなどのユニット課題に対する制御対策の探求を通じて,超高回転モータドライブシステムの基本制御の確立と制御基盤技術の開発を行う.
【研究内容】
1.超高回転モードドライブ社会実装課題明確化
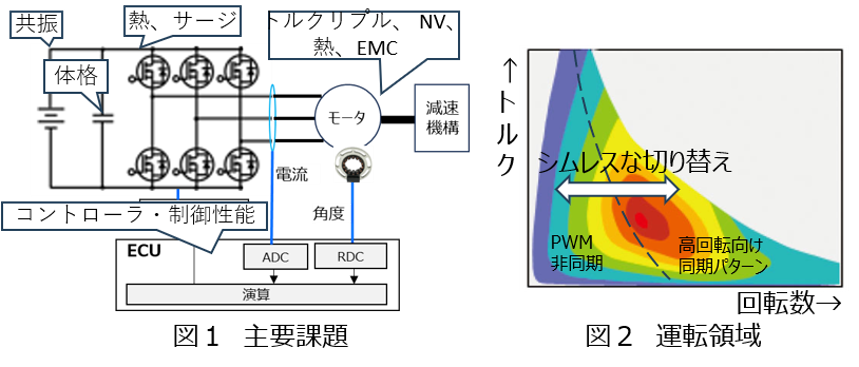
FY25までの知見と評価環境を活用した評価を実施し,社会実装を視野に,従来制御技術延長で発生しうる主要課題の明確化 (図1).
2.基盤技術開発
コントローラ・制御性能,搭載,熱,NV,EMC課題に対する制御対策の開発と評価をし,効果および背反を明らかにしていく.
3.社会実装に向けた基本制御構築
50000rpm eAxle社会実装に向けて,2レベルINV・1サンプル遅れを出発点にし,全運転領域で制御破綻なく,効率,NV,EMC,部品要件を満足できるコントローラと制御系の提案と実証(図2).